Alle technische documentatie voor de Fairino FR-serie op één plek: datasheets, gebruikershandleidingen, 3D-modellen, gratis SDK’s en certificaten. Werkt u aan een specifiek project? Neem dan contact met ons op.
Hoe u toegang krijgt tot de Fairino-webinterface (WebApp) en de standaardaanmelding. Wijzig het wachtwoord om veiligheidsredenen na uw eerste aanmelding.
De robotbesturingspoort (knoppenpaneel-interface) heeft het standaard IP-adres 192.168.58.2. Sluit deze met een netwerkkabel aan op je computer, stel je computer in op 192.168.58.10 (hetzelfde netwerksegment) en open vervolgens Google Chrome. Ga naar 192.168.58.2 om de webapp teach pendant te openen.
Open de handleiding voor het tot stand brengen van een verbindingHet standaardbeheerdersaccount is met gebruikersnaam ‘admin’ en wachtwoord ‘123’ (functienummer 111, volledige toegang). Er zijn ook andere standaardrollen, zoals programmeur (444), operator (555) en toezichthouder (666). Wijzig het standaardwachtwoord na uw eerste aanmelding.
Open de handleiding voor het inloggenDraagvermogen 3 kg, reikwijdte 622 mm, herhaalbaarheid ±0,02 mm. Volledige specificaties, belastingscurve en prijzen.
Bekijk specificaties en prijsDraagvermogen 5 kg, reikwijdte 922 mm, herhaalbaarheid ±0,02 mm. Volledige specificaties, belastingscurve en prijzen.
Bekijk specificaties en prijsVergelijk het laadvermogen, het bereik en de prijzen van het volledige Fairino-assortiment op onze productpagina.
Bekijk alle modellenDe officiële FAIRINO-brochure, certificaten en downloadpakketten in het documentatieportaal.
Downloads openenDownload de nieuwste versies van de Fairino-controllersoftware en -firmware, inclusief de versiegeschiedenis en release-opmerkingen, via het officiële downloadportaal. Zorg ervoor dat je cobot altijd de nieuwste versie heeft.
Download de nieuwste softwareDraagvermogen 10 kg, reikwijdte 1400 mm, herhaalbaarheid ±0,05 mm. Volledige specificaties, belastingscurve en prijzen.
Bekijk specificaties en prijsLaadvermogen 16 kg, reikwijdte 1034 mm, herhaalbaarheid ±0,03 mm. Volledige specificaties, belastingscurve en prijzen.
Bekijk specificaties en prijsDraagvermogen 20 kg, reikwijdte 1854 mm, herhaalbaarheid ±0,1 mm. Volledige specificaties, belastingscurve en prijzen.
Bekijk specificaties en prijsDraagvermogen 30 kg, reikwijdte 1403 mm, herhaalbaarheid ±0,1 mm. Volledige specificaties, belastingscurve en prijzen.
Bekijk specificaties en prijsFR3-WMS, FR3-WML, FR5-WML en het FR3-C-model voor cleanrooms: uitvoeringen van de FR-serie met holle pols en speciale lasuitvoeringen, met specificaties en prijzen per variant.
Varianten vergelijkenWelk certificaat geldt voor welk model: IP65, CE, CE, functionele veiligheid, RoHS, NSF en explosieveiligheid, per FR-model weergegeven.
Open certificaatmatrixHoeveel een cobot daadwerkelijk kan tillen, hangt af van de afstand tussen het zwaartepunt van je gereedschap en de flens. Kies hieronder een model en je krijgt de officiële draagvermogenscurve rechtstreeks uit de FAIRINO-gebruikershandleiding. De blauwe curve geeft het volledige prestatiebereik weer en dekt dus de meeste bewegingstrajecten. De rode curve geeft het uitgebreide draagvermogen weer; hiervoor is de tijdoptimalisatiemodus met beperkte versnelling nodig, of een kleiner werkbereik.
Kies een cobot om de officiële belastingscurve ervan te bekijken. De horizontale as geeft de verplaatsing van het zwaartepunt van je gereedschap en werkstuk weer, gemeten vanaf de flens; de verticale as geeft het draagvermogen aan dat je bij die verplaatsing nog kunt dragen.
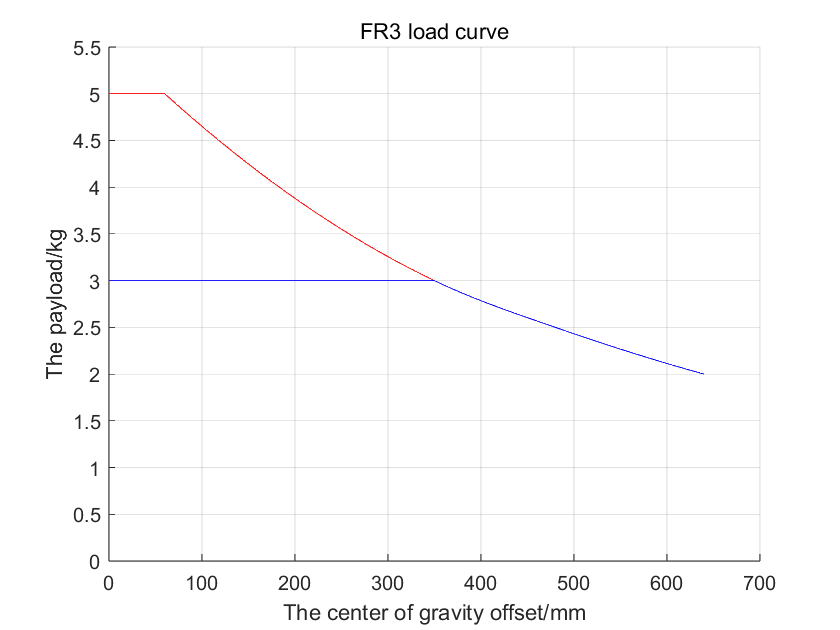
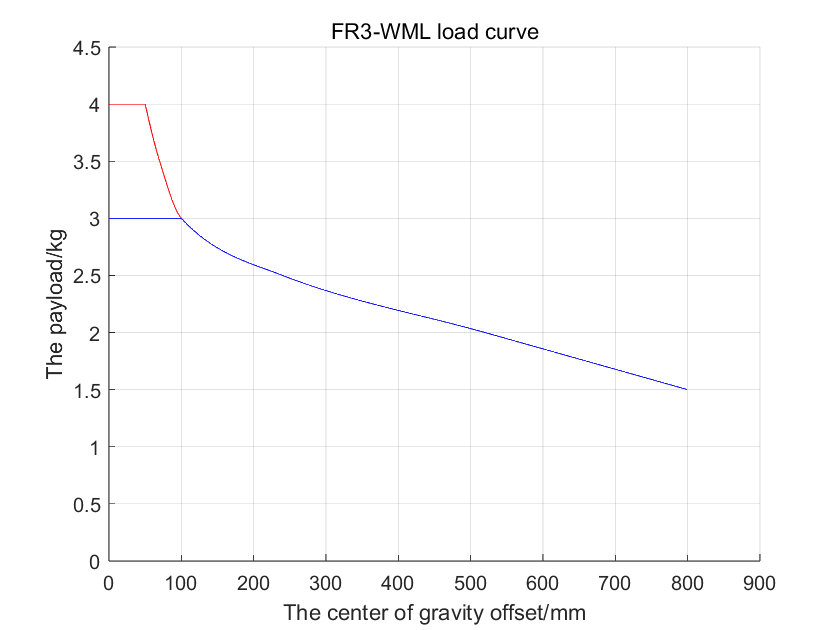
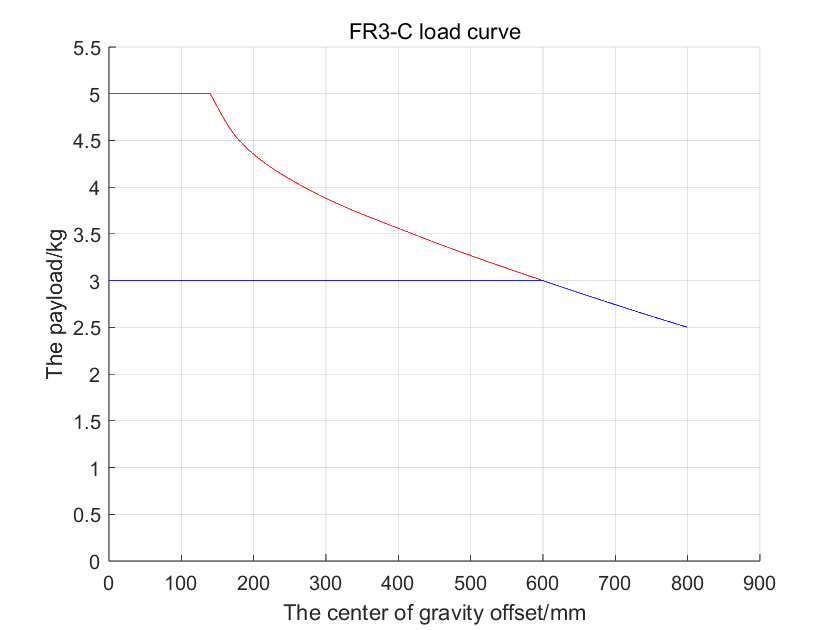
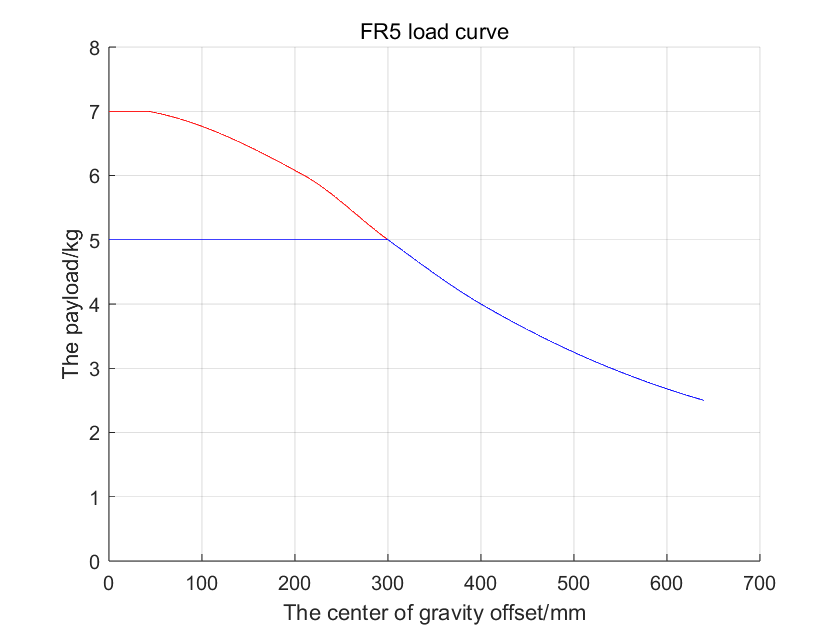
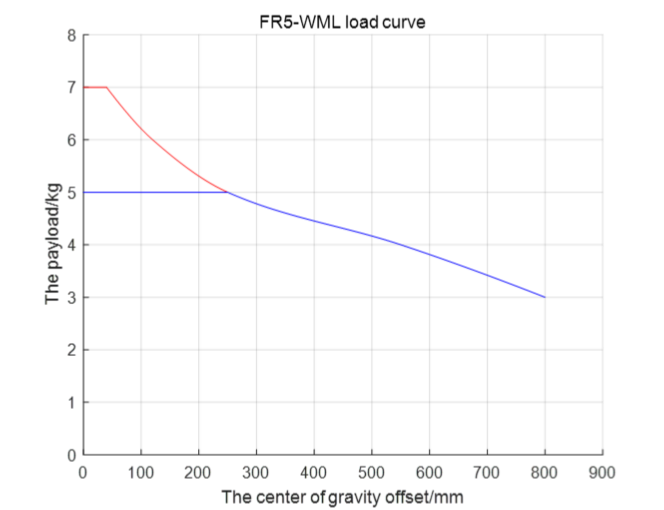
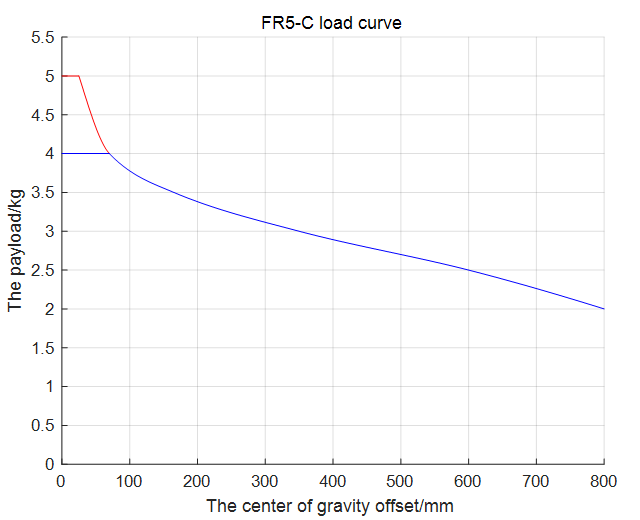
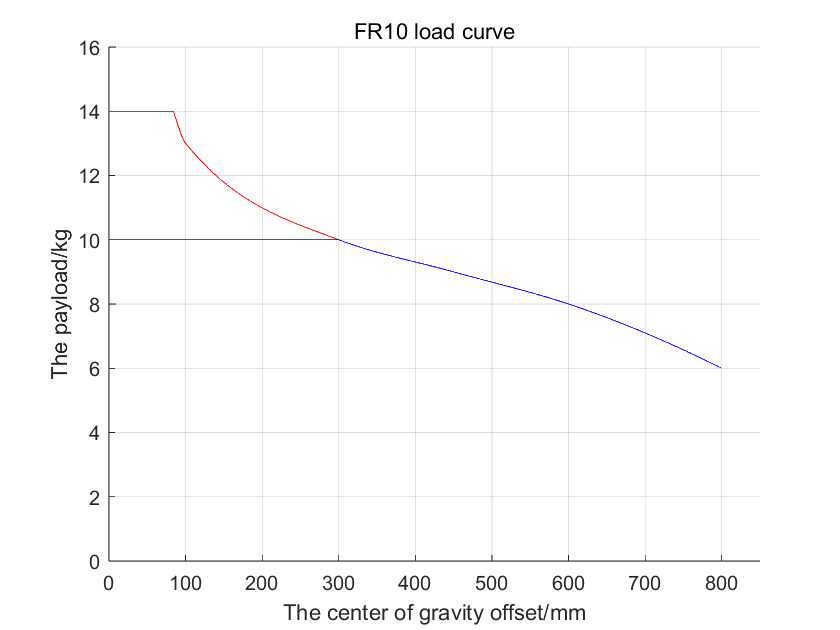
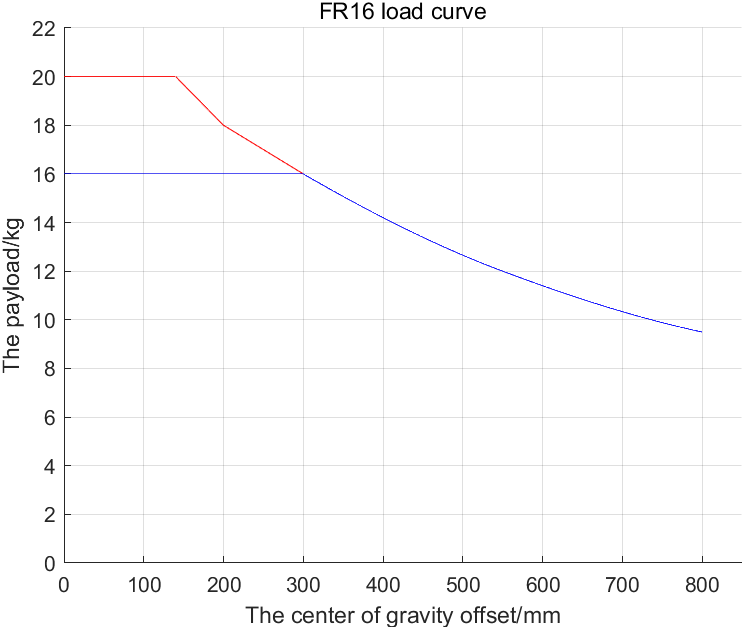
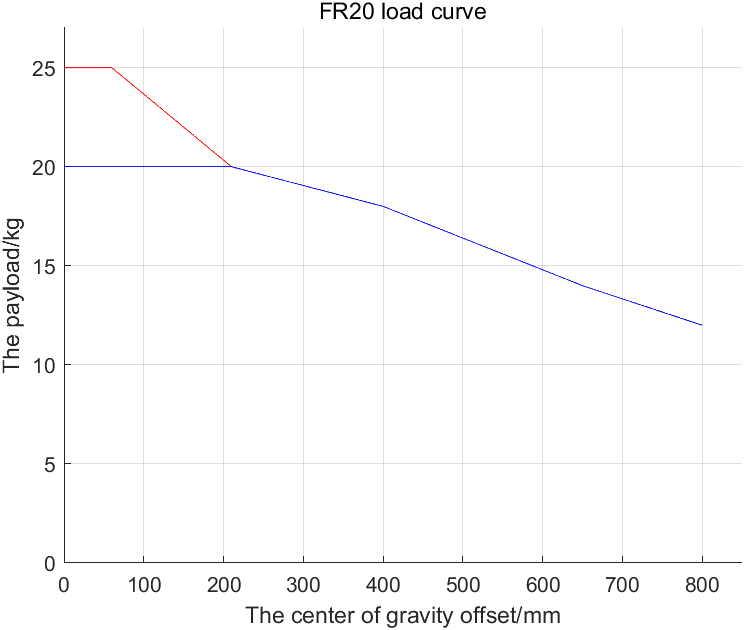
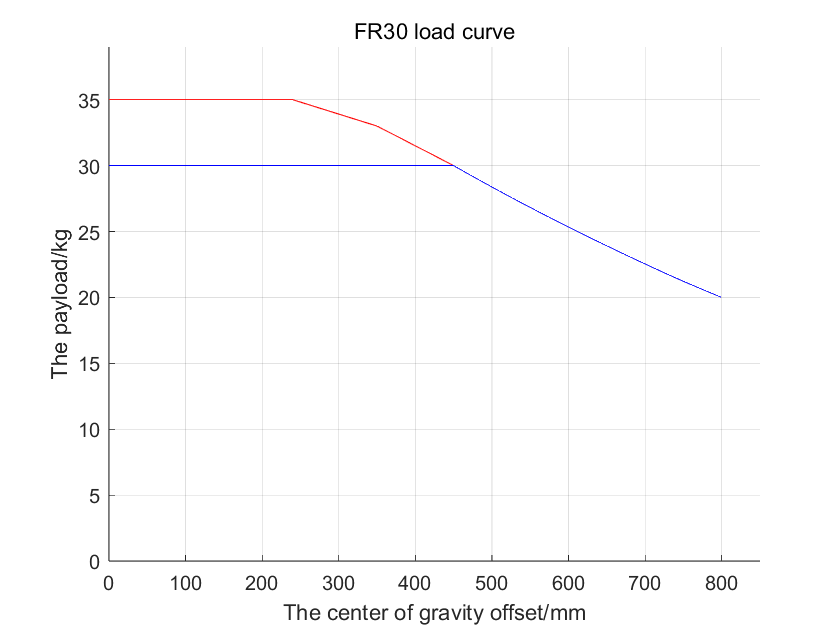
Volledige prestaties betekenen wrijvingscompensatie met coëfficiënt 1 op elk scharnierpunt, botsingsniveau 10, 100% snelheid en een versnelling van 360 graden/s² in de webinterface, waarbij dynamica 2.0 is ingeschakeld. Voor een groter draagvermogen is de tijdoptimale modus vereist, waarbij de versnellingslimiet in acht wordt genomen, of een beperkt werkbereik of een lagere snelheid. De curven zijn afkomstig uit de officiële FAIRINO-gebruikershandleiding. Weet u niet zeker welk model geschikt is voor uw onderdeel en grijper? Stuur ons het gewicht en de offset, dan bekijken we het samen met u.
SolidWorks- en STEP-modellen van elke FR-cobot en -controller, plus 2D-CAD-bestanden en maattekeningen voor het ontwerp van uw cel.
3D-modellen openenOfficiële kwalificatie- en certificeringsdocumenten voor de Europese markt.
Open certificatenAlles op één plek: handleidingen, downloads, SDK’s en foutcodes.
Portaal openenOntologie en maattekeningen per model (FR3 tot en met FR30): bevestigingspatroon, werkruimte en flensafmetingen.
Open tekeningenDWG-bestanden voor de FR-cobots, de besturingskasten van 2 kW en 5 kW, teach pendant de knoppenkast.
Open 2D-CADReferentiemodellen die worden gebruikt om de nulpositie te herstellen na onderhoud of een gewrichtsvervanging, per FR-model.
Modellen met open nulpositieSTEP-modellen van complete cellen: CNC , palletiseer-, sorteer- en laswerkplekken, plus het omhullingsdiagram.
Open STEP-modellenDe officiële documentatie behandelt elk detail van de FR-serie. Dit zijn de hoofdstukken die onze klanten het meest raadplegen:
Stap voor stap: monteer de arm, sluit de besturingskast aan, schakel de robot in en activeer hem.
Open gidsStel de digitale ingangen van de schakelkast in op NPN of PNP. Alleen de 2 kW-schakelkast voor breedspanningswisselstroom ondersteunt PNP (EX-24V = NPN, EX-0V = PNP); de schakelkasten voor gelijkstroom en smalspanningswisselstroom werken uitsluitend met NPN.
Bekijk de bedradingshandleidingProgrammeer je cobot vanuit elke willekeurige browser: leerpunten, bewegingsinstructies en het uitvoeren van programma’s.
Open gidsDe volledige officiële handleiding: veiligheid, installatie, instellingen, onderhoud en foutcodes.
Handleiding openenGratis SDK's voor Python, C++, C# Java, met een volledige API-referentie voor elke functie.
SDK openenOfficiële frcobot_ros- en frcobot_ros2-pakketten, inclusief ondersteuning voor MoveIt2.
Open gidsKant-en-klare applicatie-plug-ins voor de WebApp, waaronder de officiële Palletizer FRCap.
Open gidsBotsingsdetectie, veilige snelheid, veiligheids-I/O en veiligheidsniveaus. Het hoofdstuk dat u nodig hebt voor uw risicobeoordeling volgens ISO 10218 ISO/TS 15066.
Hoofdstuk over veiligheid openenBedrading en configuratie van eindeffectoren: elektrische grijpers, vacuüm, krachtsensor, gereedschap-I/O en de knoppenbox.
Handleiding voor open randapparatuurMaak programma's door blokken te verslepen in plaats van code te schrijven. Je hebt geen robotprogrammeur nodig om je eerste toepassing aan de praat te krijgen.
Open gidsModelleer complexe logica als een knooppuntgrafiek: vertakkingen, lussen, parallelle stromen en gebeurtenissen in de WebApp-editor.
Open gidsPunten invoeren, opslaan en hergebruiken, en coördinatenstelsels voor gereedschap (TCP) en werkstuk instellen.
Open gidsKant-en-klare routines voor palletiseren, lassen, lijmen en machinebediening, plus de bijbehorende instellingen van het procespakket.
Openstaande vacaturesLaat een PLC pc de robot starten, stoppen en aansturen, inclusief de slave-modus met aangepast protocol voor naadloze machine-integratie.
Modus 'Op afstand openen'Zoek een alarmcode op, zoek de oorzaak en de oplossing. Begin hiermee voordat je de helpdesk belt; dat bespaart vaak een uur.
Lijst met foutcodes openenBevestigingsposities, boutpatronen, bekabeling, werkbereik en omgevingsbeperkingen voor het ontwerp van de cel.
Hoofdstuk over installatie openenWat is er veranderd in elke nieuwe versie van de besturingssoftware, van V3.7 tot de huidige V3.9.7? Updates zijn levenslang gratis.
Open changelogElke Fairino- SDK e is gratis en licentievrij. Kies je taal, maak verbinding via Modbus TCP, Profinet of EtherCAT, of bestuur de cobot vanuit ROS. Directe links naar de officiële API-documentatie:
De snelste manier om een Fairino-cobot te programmeren. Volledige API-referentie voor beweging, I/O, krachtregeling en statusfeedback, inclusief voorbeeldcode.
Open PythonNative C++ voor realtime besturing en integratie in bestaande machinesoftware. Volledige functiegids.
Open C++Voor .NET-toepassingen en Windows-gebaseerde regelbesturing. Dezelfde API-interface als de C++ Python .
Open C#Java-bibliotheek voor MES-, backend- en Android-integraties, met de volledige lijst van functies.
Open Java-APIDe nieuwste en eerdere versies van de SDK’s voor C++, C#, Python Java, klaar om in uw project te worden geïntegreerd.
SDK openenAlle retourcodes die een SDK kan opleveren, met vermelding van de betekenis ervan en de bijbehorende melding in de webapp.
Foutcodes weergevenCommuniceren met PLC’s en machines via Modbus TCP, Profinet EtherCAT: inleiding, bedrading en configuratie.
Handleiding voor open communicatieHet exacte frameformaat voor het CNDE-protocol, inclusief functieoperaties en de indeling op byteniveau.
Open protocolspecificatieInvoer- en uitvoerregisters van de besturing: welk adres doet wat, zodat je PLC meteen aan de slag kan.
Registerkaart openenOfficieel ROS 1-pakket: overzicht, installatie en een snelle start om de cobot vanuit ROS te besturen.
Open ROS-handleidingDe fairino_hardware-interface, een snelstartgids en een volledige API-beschrijving voor ROS 2.
Open ROS 2-handleidingBewegingsplanning met MoveIt2, inclusief het MTC-voorbeeldcodepakket en de aandachtspunten die je eerst even moet doorlezen.
Open de MoveIt2-handleidingStuur de actuele status van de robot live via TCP-poort 8083: posities van de gewrichten, snelheden, I/O en foutstatus. Het document dat uw SCADA nodig heeft.
Protocol downloadenDe reeks controlleropdrachten via TCP/IP, voor als je de cobot zonder SDK wilt aansturen.
Protocol voor downloadopdrachtenTest een programma nog voordat de cobot bij u op de werkvloer staat. SimMachine draait de echte besturingssoftware op een virtuele robot, FRCap voegt kant-en-klare toepassingen toe aan de WebApp en Lua de logica op de besturingseenheid zelf. Helemaal gratis.
Een gratis offline simulator die de daadwerkelijke besturingssoftware in een virtuele machine uitvoert. Schrijf, voer uit en debug programma’s op een virtuele FR-cobot, en laad ze vervolgens op de echte cobot.
Algemene inleidingStap voor stap: installeer VMware Workstation, open de SimMachine-image en open de WebApp vanuit Windows.
Installatiehandleiding openenSimMachine als Docker-container uitvoeren: installatie, opstarten en verbinding maken met de virtuele controller.
Handleiding voor Open DockerGratis offline simulator: download de SimMachine VMware-image, het Docker-pakket of het installatieprogramma en test je programma's op een virtuele Fairino-cobot voordat je ze in gebruik neemt.
Simulaties downloadenNetwerkinstellingen, bekende beperkingen en oplossingen voor de problemen die gebruikers het vaakst tegenkomen wanneer de virtuele controller geen verbinding kan maken.
Bijlage openenInstalleer applicatie-plug-ins in de WebApp, of maak je eigen plug-ins. Inleiding, snelstartgids en de aanmaakwizard.
Open FRCap-snelstartgidsAlles wat je nodig hebt om je eigen plug-in te ontwikkelen: ontwikkelingsrichtlijnen, een beschrijving van de API en een uitgewerkt voorbeeld.
Open FRCap APIDe officiële palletiseer-plug-in: definieer palletpatronen, lagen en aanrijpunten zonder ook maar één regel code te schrijven.
Handleiding voor het open palletiserenHet installatiepakket met de palletiseerder-plug-in voor de WebApp, nieuwste versie.
Plug-in downloadenVoer geavanceerde logica rechtstreeks uit op de robotcontroller met FR Lua . Inclusief de downloadbare Lua .
Lua openenDe besturingssoftwarepakketten zelf (QX- en LA-versies), zodat de simulator en de robot dezelfde versie gebruiken.
Software downloadenAlle hoofdstukken van de officiële Fairino-documentatie, gerangschikt op onderwerp:
Fairino-cobots worden af fabriek geleverd met NPN (sinking) digitale ingangen. Alleen de AC-versie met breed spanningsbereik van de mini-besturingskast van 2 kW kan worden omgeschakeld naar PNP (sourcing). Hieronder lees je hoe je kunt controleren of je cobot dit ondersteunt en hoe je de instelling kunt wijzigen.
PNP is alleen mogelijk op de AC-regeleenheid voor breedspanning van 2 kW. De DC-regeleenheid en de AC-regeleenheid voor smalspanning werken uitsluitend met NPN. Snel te controleren op het etiket: een regeleenheid voor breedspanning accepteert ongeveer 100-240 V AC, dus PNP is mogelijk. Een regeleenheid voor smalspanning accepteert slechts ongeveer 178-264 V AC en blijft bij NPN.
Bij een breedspanningskast wordt het type ingang geselecteerd met een DIP-schakelaar in de schakelkast. Zet deze in de stand EX-24V voor een NPN-ingang, of in de stand EX-0V voor een PNP-ingang. NPN is de fabrieksinstelling.
Sluit de DI0-DI7-ingangen aan volgens het bijbehorende NPN- of PNP-schema en pas vervolgens de instelling ‘Algemene geldige status van DI0-DI7’ in de software aan als het geldige niveau moet overeenkomen met dat van uw sensor.
Lees de bedradingshandleidingZoek op wat een Fairino-code betekent en hoe je deze kunt oplossen. Er zijn drie tabellen: foutcodes van de robot die worden weergegeven in de webinterface (WebApp) en op de teach pendant, foutcodes van de servoaandrijvingen voor de gewrichten, en SDK retourcodes van je eigen programma’s.
Foutcodes van de bewegingsregelaar, weergegeven als hoofd- en subfoutcode in de Fairino-webinterface (WebApp) en op de teach pendant, met voor elke foutcode de oorzaak en de oplossing.
Tabel met foutcodes van de Open-robot openenDe vergelijkingstabel met foutcodes van de SDK : alle retourcodes (errcode) van de Python, C++, C# en Java SDK's, met een beschrijving en een oplossing.
Tabel met fouten in Open SDK openenDe tabel met foutcodes van de servoaandrijvingen: door de servoaandrijvingen van de gewrichten gemelde fouten (overstroom, overspanning, encoder en meer), elk met de naam van de fout en hoe deze te verhelpen.
Tabel met servofoutcodes openenTMC Robotics is een officiële Fairino-distributeur en is vanuit onze vestiging in België actief in heel Europa. Wij bieden ondersteuning bij de installatie, onderhoud, probleemoplossing, reparaties en preventief onderhoud, evenals een demoruimte van 400 m² voor trainingen en proof-of-concept-sessies.
Ja. De Fairino-software is licentievrij en elke cobot wordt geleverd met levenslange gratis software-updates. Je programmeert hem via elke willekeurige browser, dus er zijn geen extra softwarelicenties nodig.
De datasheets en specificaties vindt u op onze productpagina’s, en via deze pagina kunt u rechtstreeks doorklikken naar de officiële 3D STEP-modellen, CAD-bestanden, handleidingen en SDK’s. Ontbreekt er iets? Neem dan contact met ons op, dan sturen we het u toe.
Fairino biedt gratis SDK's aan voor Python, C++, C# en Java, evenals Lua -scripting op de controller zelf. Je kunt de robot ook aansturen vanuit ROS 1, ROS 2 en MoveIt2, of via TCP/IP met het commandoprotocol. Voor geen van deze opties zijn licentiekosten verschuldigd.
Ja. FAIRINO SimMachine is een gratis offline simulator waarmee de echte besturingssoftware in een virtuele machine wordt uitgevoerd, in de vorm van een VMware-image of een Docker-container. Je schrijft en test je programma op een virtuele robot en laadt het later op de echte cobot. Je kunt ook een sessie boeken in onze demoruimte in België.
Via Modbus TCP, Profinet EtherCAT. In het hoofdstuk over robotcommunicatie worden de bedrading en configuratie behandeld, in het CNDE-protocoldocument worden de dataframes beschreven en in de I/O-registerkaart staat precies vermeld welk register welke functie heeft. Voor realtime statusinformatie is er een statusfeedbackstream op TCP-poort 8083.
Op de certificeringspagina staat per model een overzicht met certificaten: CE, CE, functionele veiligheid, IP65-beschermingsklasse, RoHS, NSF en certificaten voor botsproeven, plus afzonderlijke certificaten voor besturingskasten, motoren, aandrijvingen en grijpers. Heeft u een ondertekend exemplaar nodig voor uw administratie? Vraag het ons en wij sturen het u toe.
In de vergelijkingstabel met foutcodes wordt voor elk alarm en SDK de oorzaak en de oplossing weergegeven. De meeste stilstanden worden veroorzaakt door botsingsdetectie, een gewrichtslimiet of een ontbrekend activeringssignaal. Als de tabel geen oplossing biedt, neem dan contact met ons op met vermelding van de code, dan zullen we het samen met u bekijken.
Nee. De WebApp werkt in elke browser, dus een laptop is voldoende voor het uitleggen van de basisbegrippen, grafisch programmeren en het uitvoeren van programma’s. De afstandsbediening is optioneel en vooral handig om op de vloer of tijdens het onderhoud programma’s te starten.
Standaard maken Fairino-cobots gebruik van NPN-ingangen (sinking). Alleen de AC-versie met breed spanningsbereik van de 2 kW mini-besturingskast kan worden omgeschakeld naar PNP (sourcing); de DC-kast en de AC-kast met smal spanningsbereik ondersteunen uitsluitend NPN. Stel bij een breedspanningskast de DIP-schakelaar in de besturingskast in op EX-24V voor NPN of EX-0V voor PNP, sluit vervolgens DI0-DI7 aan volgens het bijbehorende schema en pas indien nodig de instelling ‘General Input Valid Status’ voor DI0-DI7 in de software aan.
Alleen de AC-versie met breed spanningsbereik van de 2 kW mini-schakelkast ondersteunt PNP; deze kan worden ingesteld op NPN of PNP. De DC-schakelkast en de AC-schakelkast met smal spanningsbereik werken uitsluitend met NPN. Dit is te zien aan de nominale ingangsspanning: een breedspanningskastje accepteert ongeveer 100-240 V AC (PNP mogelijk), terwijl een smalspanningskastje slechts ongeveer 178-264 V AC accepteert (alleen NPN).
De besturingspoort van de robot (knoppenpaneel-interface) heeft het standaard IP-adres 192.168.58.2. Stel je computer in op 192.168.58.10 (hetzelfde netwerksegment), open vervolgens Google Chrome en ga naar 192.168.58.2 om de webinterface (WebApp) te openen. De standaard inloggegevens voor de beheerder zijn gebruikersnaam ‘admin’ en wachtwoord ‘123’. Er zijn ook andere standaardrollen, zoals operator (555) en monitor (666). Wijzig het standaardwachtwoord na uw eerste aanmelding.
Wij hebben Fairino-cobots op voorraad in België en bieden ondersteuning aan klanten in heel Europa. Boek een gratis demo of vraag een offerte aan; al onze prijzen zijn openbaar.
